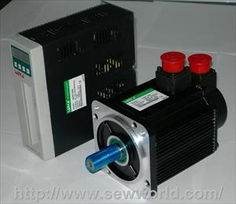
帶編碼器的步進電機與伺服電機 高速高精度控制能力對比解析
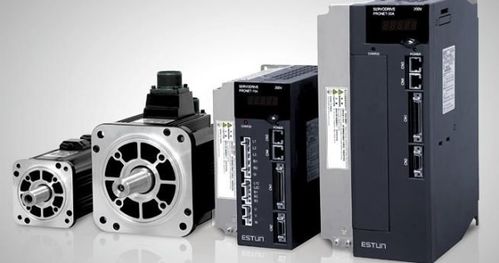
在工業自動化與精密控制領域,帶編碼器的步進電機(通常稱為閉環步進電機)和伺服電機是兩種常見的選擇。盡管它們都致力于實現精確的運動控制,但在原理、性能和應用上存在本質區別,尤其是在高速和高精度控制方面。
核心工作原理差異
帶編碼器的步進電機:本質仍是步進電機,通過脈沖信號控制,每個脈沖對應一個固定的角度(步距角)。加裝編碼器后,系統可以檢測轉子實際位置,并與指令位置比較,進行誤差補償,從而減少丟步或過沖問題,提升精度和可靠性。但其動力來源仍依賴步進電機的開環控制基礎。
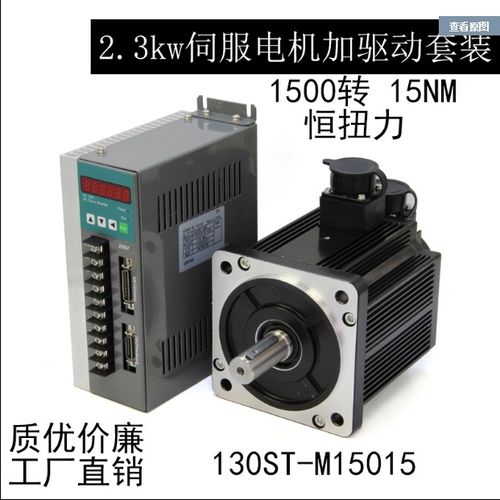
伺服電機:基于閉環控制原理設計。通過編碼器實時反饋位置、速度信息給驅動器,驅動器持續調整電流(轉矩)以精確跟隨指令。這是一個動態的、不斷糾偏的過程,可實現更快的響應和更高的控制帶寬。
高速性能對比
在高速運行時,兩者差異顯著:
- 伺服電機:專為高速高性能設計。通常具有更高的額定轉速(常見可達3000-5000 RPM甚至更高)和更強的過載能力(瞬間扭矩可達額定2-3倍)。其閉環控制系統能有效抑制高速下的振動和噪聲,保持穩定。
- 帶編碼器的步進電機:雖然編碼器補償改善了中低速性能,但步進電機本身特性限制了其高速能力。隨著速度升高,扭矩下降較快(存在“扭矩-速度曲線”陡降),易產生共振和噪聲。即使有編碼器,其動態響應速度和控制算法復雜度通常仍不及伺服系統,因此在持續高速運行場合,性能仍遜于伺服電機。
高精度控制能力
兩者均可實現高精度,但實現方式和層級不同:
- 伺服電機:憑借高分辨率編碼器(如17位或更高)、精密的電流環控制及先進算法(如前饋補償),可實現極高的位置精度(通常可達±1脈沖以內)、速度穩定性和平滑性。適用于需要動態軌跡精確跟蹤的應用(如機器人、CNC)。
- 帶編碼器的步進電機:精度主要取決于電機步距角(如1.8°或0.9°)和編碼器分辨率。編碼器補償可消除丟步,實現定位精度,但其控制相對簡單,通常不進行連續的轉矩調節。在靜態定位或中低速勻速運動中,可以達到與伺服相近的精度;但在需要快速加減速或負載劇烈變化的動態過程中,其響應和抗干擾能力通常不如伺服系統靈敏和精確。
關鍵區別
| 特性 | 帶編碼器的步進電機(閉環步進) | 伺服電機 |
|------|-----------------------------|----------|
| 控制本質 | 開環基礎 + 位置誤差補償 | 全閉環動態控制(位置、速度、電流環) |
| 高速性能 | 受限,扭矩隨速升快速下降 | 優異,高轉速下扭矩保持性好 |
| 動態響應 | 較慢,帶寬較低 | 快,高帶寬,抗擾動能力強 |
| 精度 | 靜態定位精度高,動態跟蹤精度一般 | 靜態與動態精度均高 |
| 過載能力 | 弱,長時間過載易發熱丟步 | 強,可短時大幅過載 |
| 成本 | 通常低于同等規格伺服系統 | 較高 |
| 適用場景 | 中低速定位、負載穩定、成本敏感場合 | 高速、高動態響應、負載多變的高性能場合 |
結論:是否一樣可以高速高精度控制?
答案是否定的。雖然帶編碼器的步進電機通過閉環補償顯著提升了傳統步進電機的精度和可靠性,并在一定程度上拓展了速度范圍,但其核心工作原理和控制架構決定了它在高速運行下的扭矩輸出、動態響應速度和復雜運動軌跡的跟蹤精度方面,通常仍無法與真正的伺服電機系統媲美。
選擇建議:
- 若應用場景主要為中低速、負載穩定、需要高性價比的精確定位(如3D打印機、小型傳送帶、自動化儀表),閉環步進電機是優秀選擇。
- 若追求高速、高動態響應、頻繁啟停或負載變化大的高精度控制(如工業機器人、高端CNC、高速貼片機),伺服電機仍是更可靠、性能更優的解決方案。
因此,工程師應根據具體的速度要求、動態性能需求、負載特性及成本預算,在兩者之間做出合理選擇。
如若轉載,請注明出處:http://www.gamcci.cn/product/19.html
更新時間:2026-10-07 12:05:01